
Робот-оригами движется без моторов и шестерёнок
Инженеры Принстонского университета создали мягкого робота, который движется без моторов и шестерёнок, используя тепло и принципы оригами. Новая технология открывает перспективы для гибких и компактных роботизированных систем.
Ingenium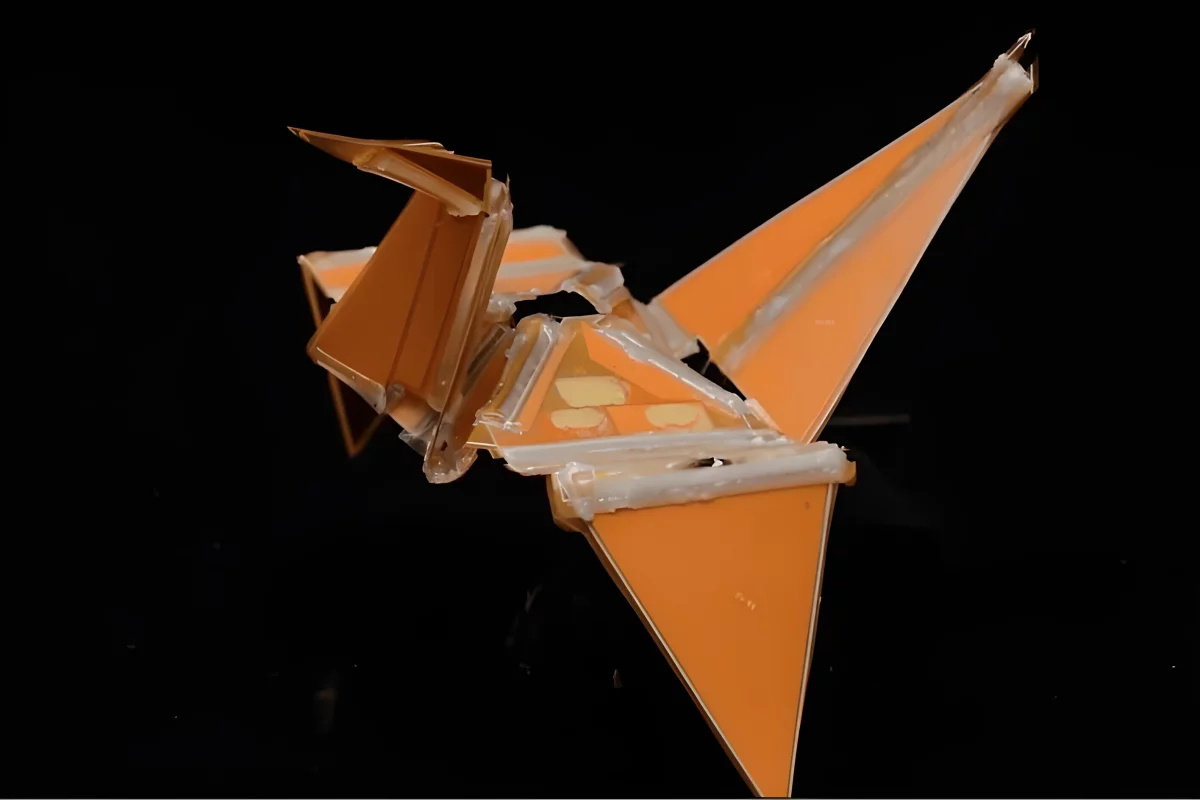
Инженеры Принстонского университета разработали робота, способного двигаться без использования моторов и шестерёнок. Для движения он использует тепло и принципы оригами. Новая мягкая роботизированная система основана на сочетании современных термочувствительных материалов, гибкой встроенной электроники и тщательно продуманных складных конструкций, что позволяет отказаться от традиционных механических компонентов.
Особенности мягкой робототехники
Мягкая робототехника занимается созданием роботов из гибких и деформируемых материалов и систем. Такая гибкость делает эти устройства особенно подходящими для задач, с которыми не справляются жёсткие машины, например, для манипулирования хрупкими объектами, работы в ограниченных пространствах, а также для использования в качестве медицинских имплантов или систем доставки лекарств внутри организма.
Преодоление ограничений традиционных приводов
Большинство мягких роботов по-прежнему зависят от моторов, приводов или внешних пневматических систем для движения, что ограничивает их размеры, вес и степень гибкости. Команда из Принстона решила эту проблему, объединив материалы с уникальными свойствами и инженерные методы оригами.
Конструкция и материалы
В основе конструкции лежит специальный полимер — эластомер с жидкокристаллической структурой. В отличие от обычных гибких материалов, он обладает внутренней упорядоченностью на молекулярном уровне. С помощью индивидуально настроенного 3D-принтера исследователи программировали ориентацию молекул по зонам во время печати, создавая участки, которые по-разному реагируют на нагрев.
Располагая эти зоны в определённых узорах, команда встроила «шарниры» прямо в материал. При нагревании такие шарниры сокращаются предсказуемым образом, заставляя конструкцию складываться и раскладываться по заранее заданной последовательности.
Встроенная электроника и управление
Точное управление нагревом отдельных зон обеспечивается встроенной электроникой. Гибкие печатные платы с нагревательными элементами интегрируются непосредственно в шарниры в процессе печати, что упрощает производство и делает систему компактной. Встроенные датчики температуры передают данные в управляющее программное обеспечение, которое компенсирует небольшие ошибки, возникающие при многократном складывании и раскладывании робота.
Демонстрация концепции
Для демонстрации концепции был создан робот в форме журавлика — классической фигуры оригами, который по команде машет крыльями. Журавлик многократно двигался и возвращался в исходную форму без заметного износа или деформации. Хотя это не полноценный функциональный робот, работоспособность концепции подтверждена на практике.
Перспективы развития
Отказ от механических приводов открывает новые возможности для мягкой робототехники. В настоящее время система находится на экспериментальной стадии и демонстрируется в лабораторных условиях. Однако её конструкция уже ориентирована на массовое производство с использованием коммерчески доступных материалов и масштабируемых методов изготовления.