
Компьютерное зрение: ключ к умной автоматизации
Статья раскрывает ключевые аспекты внедрения компьютерного зрения в промышленную автоматизацию: интеграцию 2D и 3D-данных, калибровку, обработку ошибок и адаптацию к физическим свойствам объектов для надежной работы на производстве.
Opus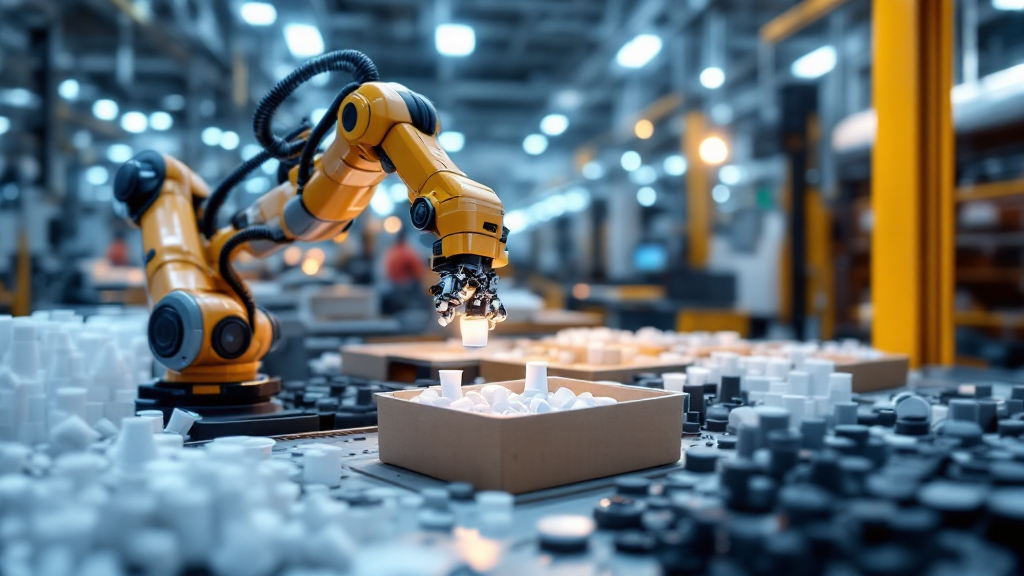
Интеграция 3D-датчиков и калибровки
Современные автоматизированные системы, использующие компьютерное зрение, объединяют 3D-датчики глубины, процедуры калибровки, строгие правила уверенности и адаптивные механизмы для обеспечения стабильной работы на производстве. Обнаружение объектов — лишь начальный этап; преобразование визуальных данных в физические действия требует точной пространственной калибровки и многоуровневой обработки. Для поддержания точности в условиях динамичного производства необходимы постоянные автоматизированные процедуры калибровки, учитывающие возможные физические смещения оборудования.
Совмещение 2D и 3D данных
Объединение 2D-изображений с 3D-датчиками глубины позволяет точно определять положение, ориентацию и топологию поверхности объектов, что особенно важно для сложных задач, таких как выборка деталей из контейнера. Оценка уверенности моделей зрения контролируется строгими правилами: при недостаточной уверенности система запускает процедуры устранения или останавливает работу для предотвращения ошибок. Адаптивная обработка с учетом свойств материала обеспечивает защиту хрупких предметов и корректную обработку жестких объектов.
Преобразование данных в действия
В промышленной среде преобразование необработанных данных с камеры в физические действия робота проходит через четыре этапа: классификация объекта, определение его положения на изображении, оценка позиции и ориентации в пространстве, генерация команды для исполнения. Для этого 2D-координаты математически проецируются в 3D-пространство, а система вычисляет точное положение и ориентацию компонента относительно заданной системы координат по шести степеням свободы (6DoF).
Динамика производственной среды и калибровка
Промышленные установки со временем изменяют свое положение, поэтому калибровка рассматривается как интегрированная, активная подсистема, а не разовая процедура. Это реализуется с помощью автоматизированных процедур оценки центральной точки инструмента (Tool Centre Point), которые периодически корректируют физические смещения, обеспечивая долгосрочную надежность и точность преобразования данных зрения в движения.
Пример: выборка из контейнера
В задачах, где множество деталей случайно размещены в глубоком ящике, 2D-системы зрения не могут определить, какая деталь находится сверху или скрыта. Для решения таких задач требуется объединение 2D-анализа с 3D-данными глубины, используя индивидуальные модели глубокого обучения и современные 3D-датчики. Такой гибридный подход позволяет выделять объекты, анализировать их пространственное положение и выбирать оптимальные точки захвата, избегая столкновений с соседними деталями или стенками контейнера.
Оценка уверенности и обработка ошибок
Модели зрения работают с вероятностями, а не с абсолютной уверенностью. Допустимый уровень уверенности определяется спецификой процесса, типом компонента и последствиями возможных сбоев. При низкой уверенности система инициирует повторное сканирование или контролируемую остановку станции, предотвращая распространение ошибок по всей линии.
Адаптивная механика и физический контекст
Профиль захвата должен адаптироваться к свойствам материала объекта. Например, хрупкий пластиковый стакан требует деликатного усилия и плавных траекторий для предотвращения разрушения, тогда как жесткая картонная коробка допускает более агрессивные действия. Система зрения должна точно определять плоские поверхности для надежной фиксации захвата.
Диагностика и анализ данных
Система компьютерного зрения генерирует поток пространственных, геометрических и качественных данных, которые могут использоваться для выявления неэффективностей, нестабильных станций и повторяющихся дефектов на производстве. Такой подход превращает камеру из локального датчика в мощный диагностический инструмент для всего предприятия.
Требования к промышленной системе зрения
Для промышленного применения система должна обеспечивать:
Калиброванное восприятие
Учет физического контекста
Четкие правила уверенности
Контролируемое поведение машины
Интеграция пространственной калибровки, физической глубины, строгой обработки ошибок и адаптивной механики позволяет создавать системы, соответствующие требованиям предсказуемости, повторяемости и безопасности современных производственных линий.
Заключение
Внедрение компьютерного зрения на реальном производстве требует комплексного инженерного подхода. Высокоточная модель глубокого обучения — лишь часть более крупной физической системы. Для достижения надежности и промышленной пригодности необходимо проектировать систему с учетом полного операционного жизненного цикла, интегрируя все ключевые компоненты и требования.