
Дроны учатся приземляться на ветки с помощью осязания
Исследователи из Технологического университета Делфта создали дрон, который с помощью тактильных сенсоров может безопасно садиться на ветки деревьев даже при ограниченной видимости. Новый подход дополняет визуальные системы и открывает возможности для наблюдения за природой без лишнего шума и энергозатрат.
Ingenium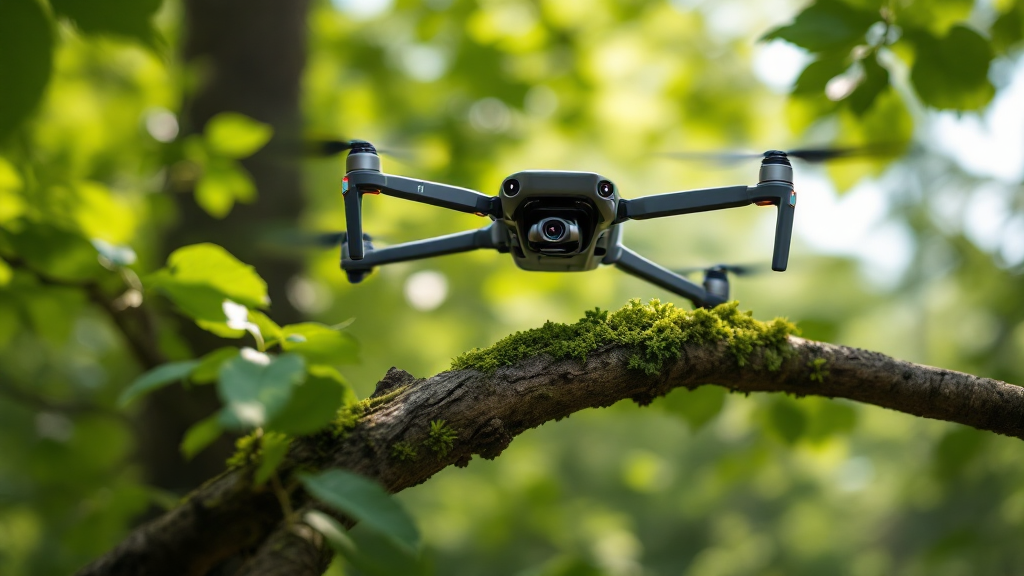
Беспилотные летательные аппараты находят применение в различных областях, включая военные задачи и экологические исследования. Однако обеспечение безопасной посадки дронов, особенно в сложных погодных условиях, по-прежнему остается одной из наиболее трудных задач.
Проблемы посадки дронов
Для наблюдения за дикой природой требуется, чтобы дроны могли незаметно и бесшумно находиться вблизи животных, чтобы не спугнуть их. Оставлять дрон в режиме зависания не всегда возможно, так как это быстро разряжает аккумулятор и создает заметный шум. Посадка на ветки деревьев могла бы решить эту проблему, но реализовать такую функцию технически сложно.
Ранее были предложены различные решения, вдохновленные природой: дроны с когтями, напоминающими кошачьи, или с мембранами, подобными крыльям летяг, для замедления посадки. Однако задача точной посадки на ветки деревьев оставалась нерешённой.
Ограничения визуальных систем
Обычно дроны используют камеры для определения места и способа посадки. В лесу обзор камеры может быть ограничен ветками и листвой, что затрудняет точное определение положения ветки.
Новый подход: тактильные сенсоры
Исследователи из Технологического университета Делфта разработали новый прототип дрона, способный использовать тактильные ощущения для посадки на ветки. Прототип оснащён тремя гибкими "пальцами", каждый из которых состоит из трёх секций, что увеличивает площадь контакта и позволяет обхватывать ветку.
На каждом пальце размещены по три тактильных датчика в мягкой силиконовой оболочке. При касании ветки датчик посылает электрический сигнал, фиксируя факт контакта. Зная, какой из девяти датчиков сработал, дрон может уточнить положение, размер и ориентацию ветки, подобно тому, как человек с закрытыми глазами определяет предмет на ощупь.
Процесс посадки
Сначала дрон использует камеру для предварительного определения положения ветки. Затем, приближаясь к ветке, он начинает ощупывать её пальцами до установления физического контакта. После этого дрон корректирует захват, обхватывает ветку пальцами и фиксирует их с помощью встроенных пружин, что позволяет удерживать позицию без дополнительной энергии.
Результаты испытаний
Тестирование системы показало, что дрон успешно совершал посадку на ветки в более чем 99% случаев. Даже при ошибке в определении положения ветки до 60 см, дрон мог скорректироваться и безопасно приземлиться.
Значение разработки
Целью проекта является не полная замена камер, а дополнение визуальных систем тактильными датчиками, особенно в условиях, когда визуальная информация недостаточно надёжна.
Исследование опубликовано в журнале Nature npj Robotics.