
Электронная кожа учит роботов различать опасность
Учёные создали электронную кожу, позволяющую роботам мгновенно различать обычное прикосновение и потенциально опасный контакт. Эта технология может повысить безопасность и адаптивность машин при взаимодействии с людьми.
Ingenium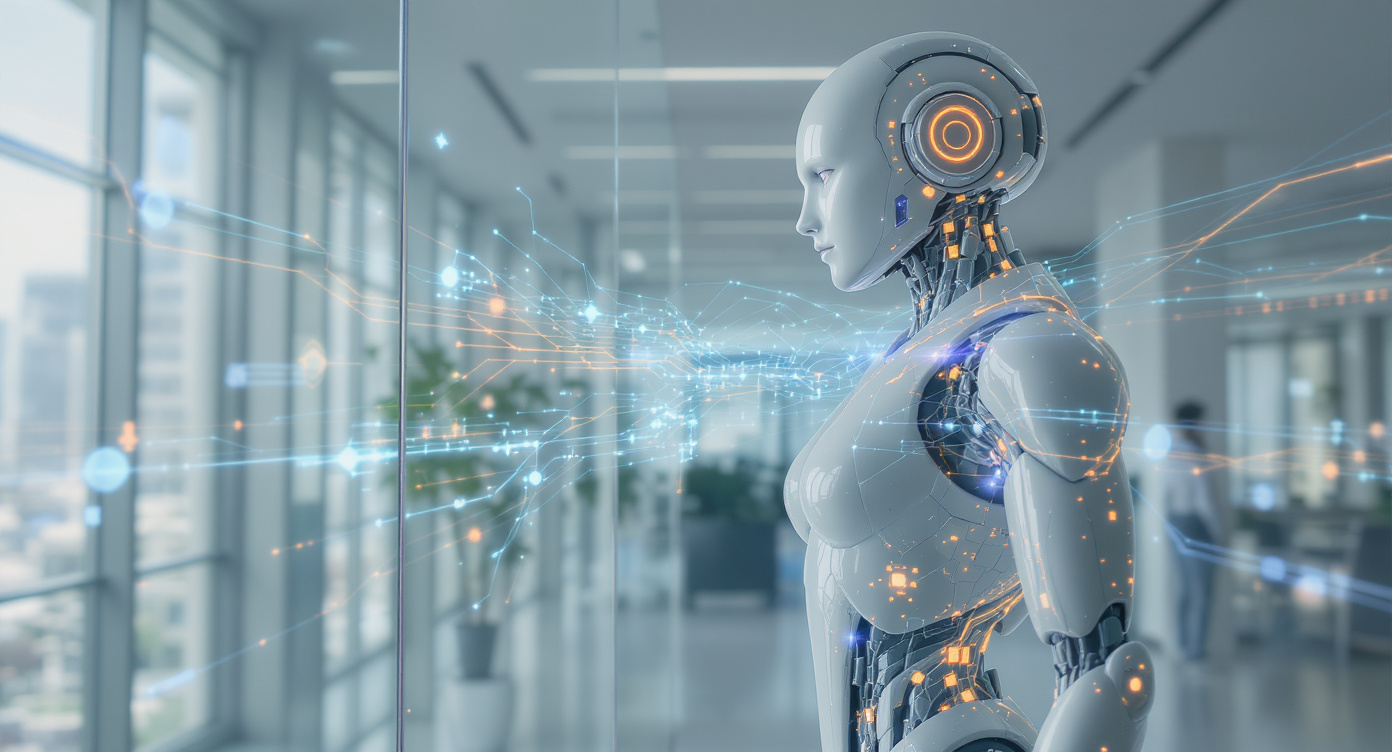
В новом исследовании ученые представили электронную кожу, способную позволить гуманоидным роботам различать обычное прикосновение и потенциально опасное воздействие. Эта функция, ранее присущая только живым нервным системам, может кардинально изменить способы взаимодействия роботов с окружающей средой и людьми.
Новое поколение сенсорных систем
В публикации в Proceedings of the National Academy of Sciences исследователи из Технического университета Мюнхена и других организаций сообщили о создании инновационной электронной кожи. Она предназначена для того, чтобы роботы могли обнаруживать вредный физический контакт, обеспечивая более надежное различие между безопасным и опасным взаимодействием.
Разработка решает давнюю задачу робототехники — создание тактильных систем, которые выходят за рамки простого обнаружения давления и способствуют более безопасному и адаптивному поведению машин.
Как работает электронная кожа
В основе системы лежит сеть гибких датчиков давления, встроенных в электронную кожу. При прикосновении, сжатии или ударе эти датчики преобразуют механическую силу в электрические сигналы. В традиционных системах такие сигналы поступают непосредственно в центральный процессор робота. Однако в новой разработке, если сила воздействия превышает определённый порог, кожа реагирует, отправляя сигнал напрямую к моторам, обеспечивая мгновенную реакцию.
Особенность подхода заключается в обработке сигналов: вместо простого измерения давления система использует нейроморфное кодирование, имитирующее работу биологических нервов. Сила воздействия преобразуется в быстрые электрические импульсы, частота и характер которых зависят от интенсивности и места контакта.
Когда сила находится в безопасных пределах, сигналы отражают обычное взаимодействие. Если давление превышает порог, характер сигнала резко меняется, вызывая защитную реакцию.
Преимущества и испытания
Исследователи подчеркивают, что система предназначена исключительно для обнаружения механического стресса. Она не имитирует эмоциональную боль или сложные сенсорные ощущения, а лишь обеспечивает функциональный сигнал, позволяющий роботам распознавать вредное воздействие и реагировать на него.
Для проверки эффективности электронную кожу подвергли различным физическим воздействиям — от легких прикосновений до постепенно усиливающихся сил, имитирующих опасный контакт. Во всех экспериментах сеть датчиков стабильно формировала различные сигнальные паттерны и активировала защитные реакции в зависимости от приложенной силы. Система реагировала за миллисекунды, что достаточно быстро для реального времени, например, для отдергивания от опасного контакта или уменьшения силы захвата. Кроме того, она сохраняла стабильность сигналов при многократных циклах контакта, что говорит о ее долговечности.
Значение для безопасности и взаимодействия
Достижения имеют непосредственное значение для безопасности при взаимодействии человека и робота. По мере того как роботы все чаще выходят за пределы контролируемых фабричных условий в повседневную жизнь, способность распознавать опасный контакт становится все более актуальной. Задачи на близком расстоянии увеличивают риск случайных столкновений и чрезмерного давления.
Большинство существующих систем безопасности для роботов не рассчитаны на столь тесное физическое взаимодействие. Обычно используются внешние датчики, заранее заданные ограничения движений или механизмы аварийного отключения. Хотя эти методы эффективны, они могут быть медленными или негибкими. Встраивание сенсорной системы непосредственно в кожу робота позволяет машине реагировать локально и мгновенно на физические угрозы.
Технология также может повысить эффективность при совместных задачах, требующих физического контакта, например, при манипулировании объектами, в устройствах для помощи в передвижении и сервисной робототехнике. Роботы смогут постоянно регулировать силу захвата и контакт во время взаимодействия, что позволит им более естественно работать с хрупкими предметами и в непредсказуемых условиях.
Влияние на восприятие роботов
Помимо безопасности и эффективности, технология меняет восприятие и взаимодействие людей с машинами. Роботы, которые явно реагируют на физический стресс или удар, могут казаться более отзывчивыми и «живыми», даже если у них нет эмоционального опыта. Такая обратная связь делает взаимодействие между человеком и роботом более интуитивным: как люди инстинктивно меняют силу прикосновения, если другой человек отдергивает руку, так и видимая реакция машины может помочь скорректировать поведение и снизить риск случайных повреждений.
Этические и дизайнерские вызовы
Несмотря на потенциальные преимущества, технология поднимает более широкие вопросы о том, насколько реалистичными должны быть роботы. Хотя такие сенсорные возможности повышают безопасность и эффективность, заимствуя стратегии у биологии, они также создают этические и дизайнерские вызовы: стоит ли машинам вообще имитировать живые реакции?
Некоторые исследователи считают, что роботам не нужны сигналы, подобные боли. Другие полагают, что заимствование биологических стратегий — самый эффективный путь к созданию адаптивных и устойчивых машин. Важно найти баланс между функциональной пользой и риском излишней очеловеченности и ее социальными последствиями, особенно если сенсорная система будет связана с программами эмоционального реагирования на базе искусственного интеллекта.
Перспективы развития
Пока система находится на ранней стадии исследований и не является готовым коммерческим продуктом. В настоящее время электронная кожа покрывает лишь ограниченные участки поверхности. Для того чтобы покрыть все тело гуманоидного робота, потребуются значительные достижения не только в производстве, но и в энергоэффективности и обработке данных.
Дальнейшая работа будет сосредоточена на расширении покрытия датчиками и повышении долговечности — оба направления необходимы для перехода технологии от лабораторных прототипов к реальному применению. Каждый из этих шагов поможет определить, сможет ли новая роботизированная кожа выйти за пределы лаборатории в реальный мир.